

Kısaca: Fırçasız DC motor (BLDC), fırça ve komütatör yerine stator bobinlerinin elektronik olarak sırayla enerjilendirilmesiyle dönen, rotoru sabit mıknatıslı bir motordur. Bobinleri doğru sırayla anahtarlayan devreye ESC (elektronik hız kontrolcüsü) denir. Bu yazıda stator ve rotorun yapısını, üç fazlı komütasyonu, ESC'nin rotor konumunu Hall sensörü veya geri EMF ile nasıl belirlediğini ve osiloskop ölçümlerini bulabilirsiniz.
Merhaba arkadaşlar, bu yazımız da birlikte fırçasız motor nedir ve motor sürücü ESC'nin çalışma prensibi nasıl? birlikte öğreneceğiz. Bu makale, fırçasız DC motorun ve ESC'nin (Elektronik Hız Kontrol Cihazı) çalışma prensibini öğreneceğimiz bir yazı ve ikinci bölümde Arduino ESC ile Fırçasız Motor Kullanımı ve Kontrolü öğreneceğimiz yazımıza aşağıdaki videonun da katkısıyla geçebilirsiniz.
Fırçasız DC Motor Nedir?
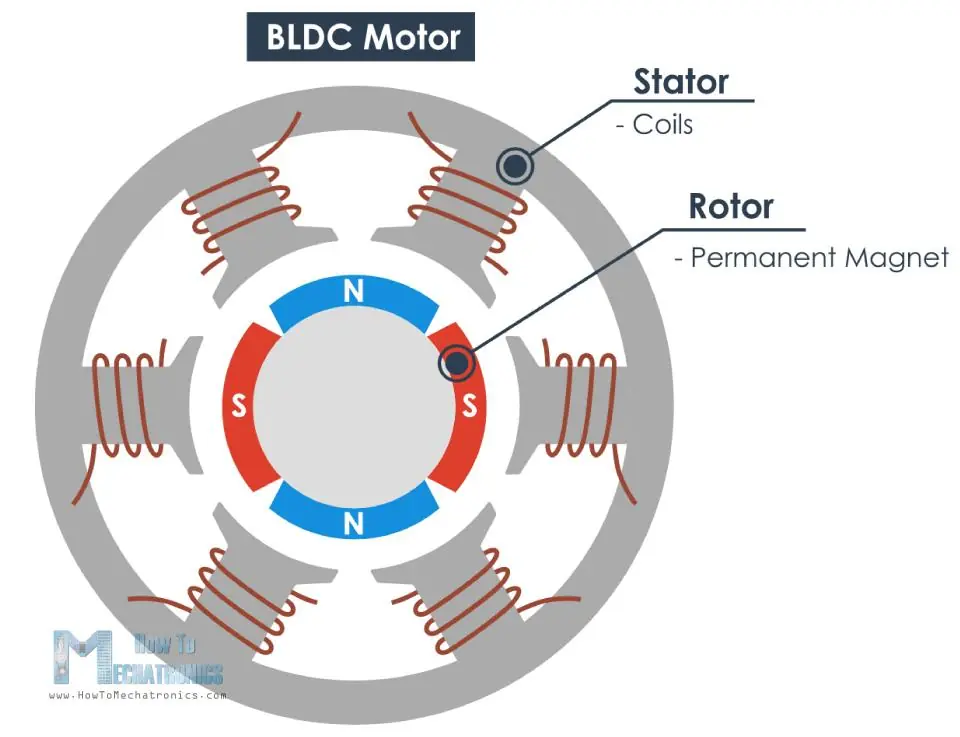
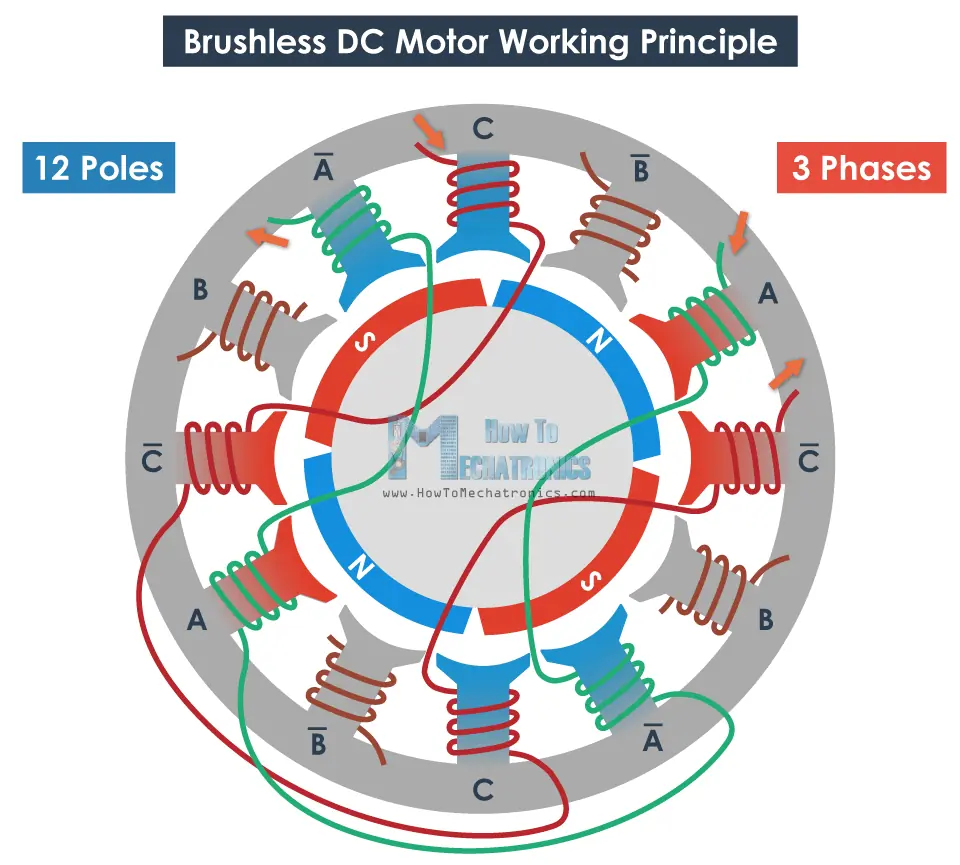
Bir fırçasız dc motor iki ana parçadan, bir stator ve bir rotordan oluşur. Rotor iki kutuplu sabit bir mıknatıstır, stator aşağıdaki resimde gösterildiği gibi düzenli bobinlerden oluşmaktadır.
Hepimiz biliyoruz ki bir bobin üzerinde akım uygularsak manyetik alan oluşturur ve manyetik alan çizgileri veya kutupları sürekli değişiklilikle belli bir yöne döndürebiliriz.
Elektrik motorunun çalışma prensibi bu şekildedir.
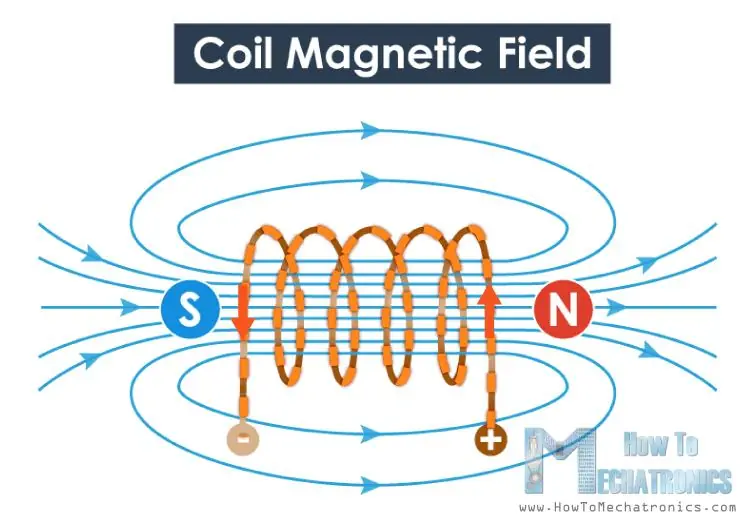
Uygun akımı uygularsak, bobin rotorların kutupları sürekli yer değiştirerek birbirini çekecek bir manyetik alan oluşturur.
Şimdi eğer her bobini birbiri ardına sırayla aktive edersek, rotor ve elektromıknatıs arasındaki kuvvet etkileşimi nedeniyle dönme eylemi devam edecektir.
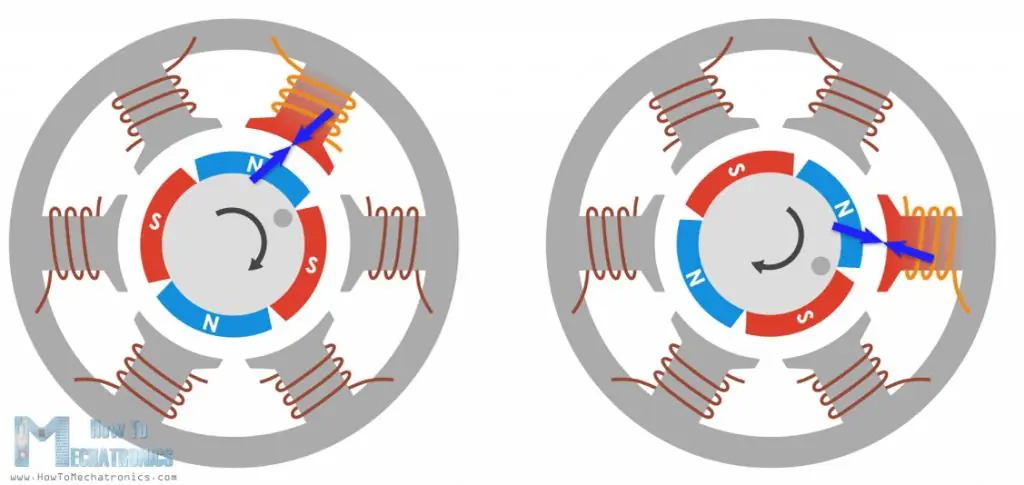
Motorun verimliliğini arttırmak için iki zıt bobini tek bir bobin olarak sarıp rotor kutuplarına zıt kutup üretebilecek çift çekim kuvveti alacağız.
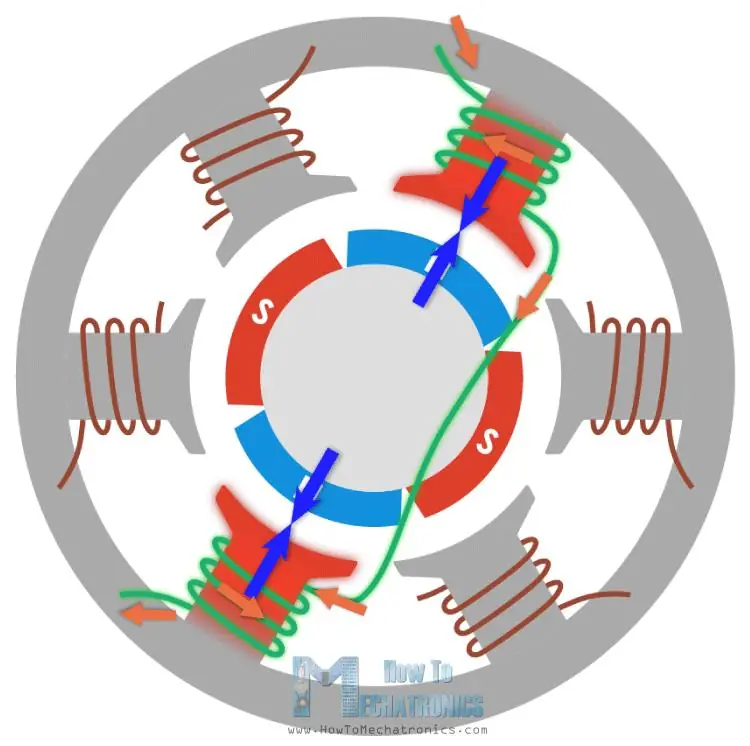
Bu konfigürasyonla statordaki altı kutbu sadece üç bobin veya faz ile üretebiliriz. İki bobine aynı anda enerji vererek verimliliği daha da artırabiliriz.
Bu şekilde bir bobin çekecek ve diğer bobin rotoru itecektir.
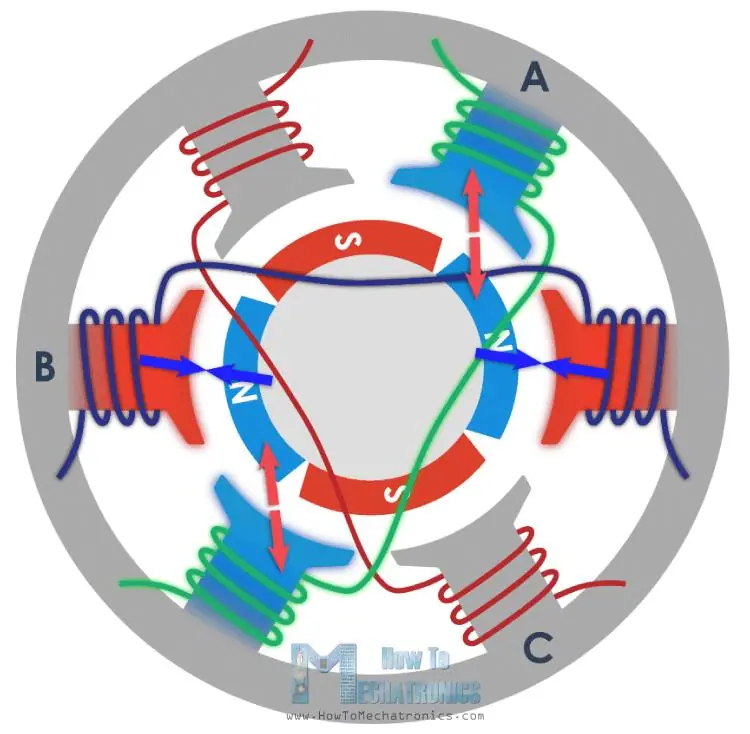
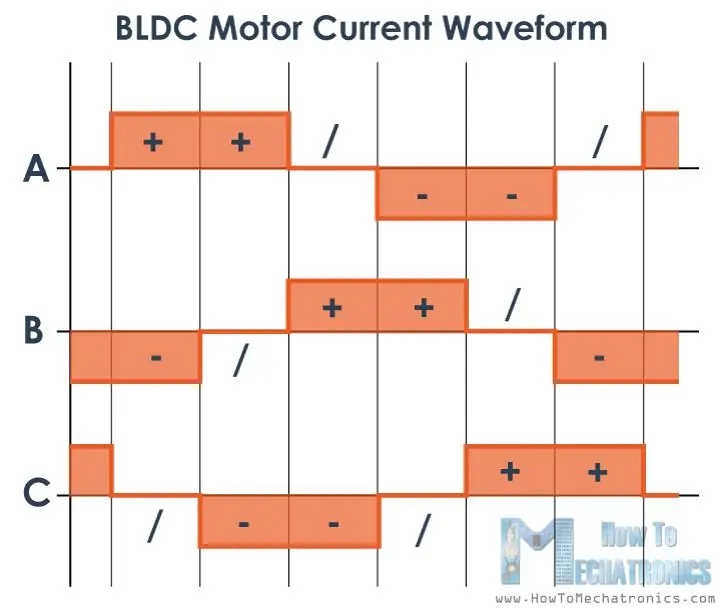
Rotorun 360 derece tam bir döngü yapması için altı adım veya aralık gerekir.
Fazlar MOSFET'lerle Nasıl Enerjilendirilir?
Mevcut dalga formuna bakarsak, her aralıkta pozitif akım içeren bir faz, negatif akım içeren bir faz ve üçüncü fazın kapalı olduğunu fark edebiliriz. Bu, üç fazın her birinin serbest uç noktalarını birbirine bağlayabileceğimiz ve böylece iki faza aynı anda enerji vermek için akımı aramızda paylaşabileceğimiz veya tek bir akım kullanabileceğimiz anlamına gelmektedir.
İşte bir örnek. Yüksek A fazını yükseltirsek veya bunu bir tür anahtarla, örneğin bir MOSFET ile ve diğer tarafta pozitif DC voltajına bağlarsak, ardından B fazını toprağa bağlarsanız, akım VCC'den geçer. Faz A, nötr nokta ve faz B, toprağa. Böylece, sadece bir akımla, rotorun hareket etmesine neden olan dört farklı kutup üretmiş oluruz.
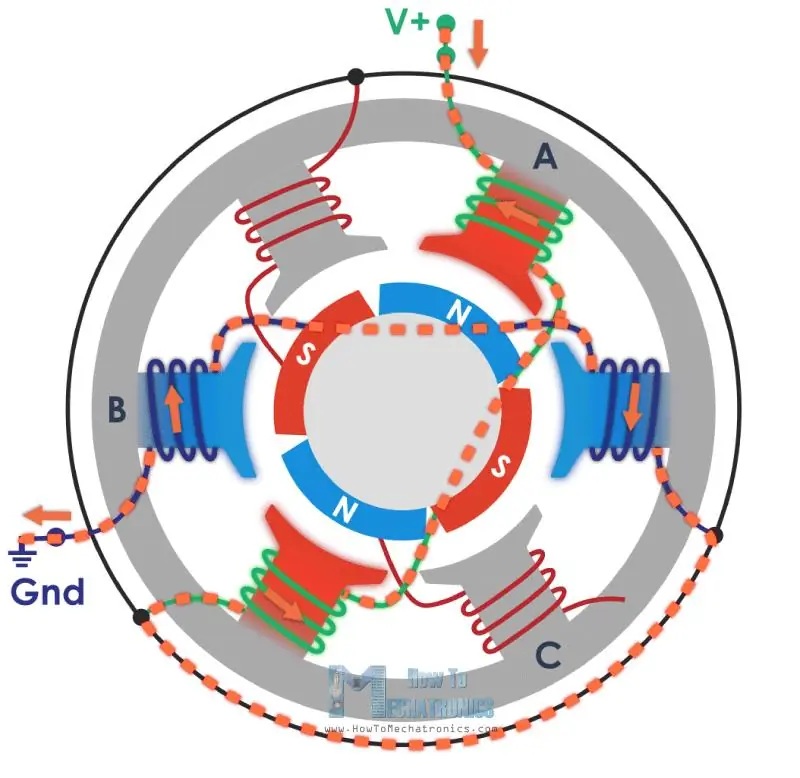
Bu konfigürasyon ile aslında nötr noktanın dahili olarak bağlandığı ve fazların diğer üç ucunun motordan çıktığı motor fazlarının yıldız bağlantısı vardır ve bu bağlantı için fırçasız motordan çıkan üç kablo vardır.
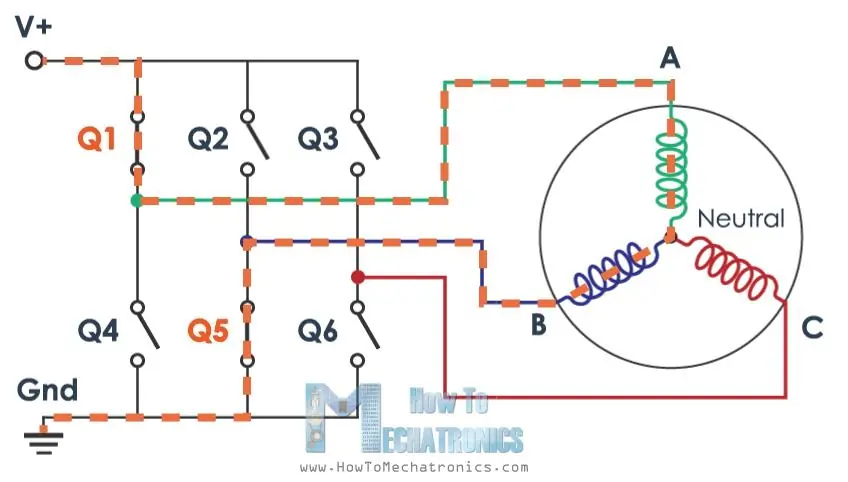
Rotorun tam devir yapması için 6 manyetik kolun her birinde doğru iki MOSFET'i etkinleştirmemiz gerekir ve ESC'lerin asıl çalışma şekli bu şekilde gerçekleştirilir.
Fırçasız DC Motor Çalışma Prensibi - ESC Nasıl Çalışır?
Bir ESC veya Elektronik Hız Kontrol Cihazı, motorun dönebilmesi için dönen manyetik alanı oluşturmak için uygun MOSFET'leri etkinleştirerek fırçasız motor hareketini veya hızını kontrol eder. Frekans veya ESC ne kadar hızlı olursa yani 6 manyetik koldan geçerse, motorun hızı o kadar yüksek olur.
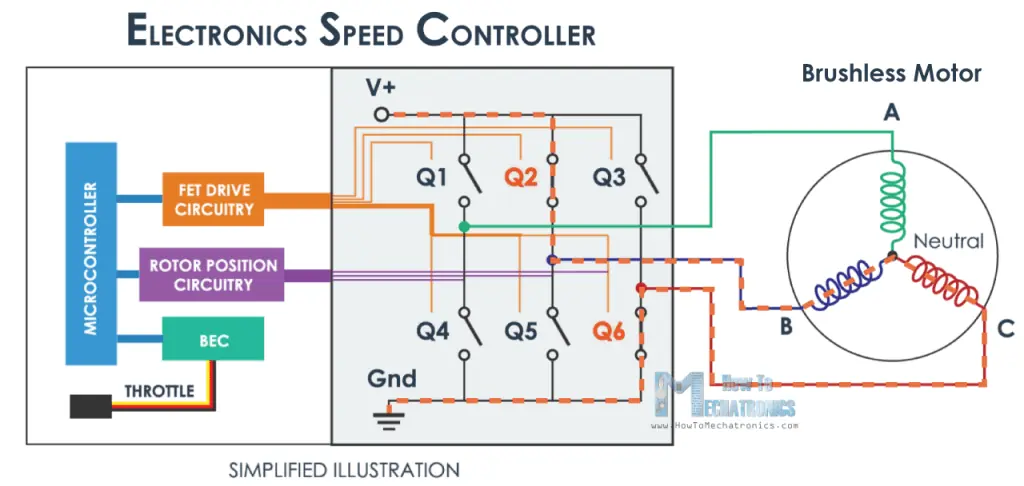
ESC Rotorun Konumunu Nasıl Bilir?
Ancak, burada önemli bir soru geliyor. Ne zaman etkinleştirme yapacağız.
Cevap, rotorun pozisyonunu bilmemiz gerektiği ve rotor pozisyonunu belirlemek için kullanılan iki ortak yöntem olduğudur. İlk yaygın yöntem, stator içine yerleştirilmiş, birbirine eşit olarak 120 veya 60 derece açılarla yerleştirilmiş Hall Effect sensörleri kullanmaktır.
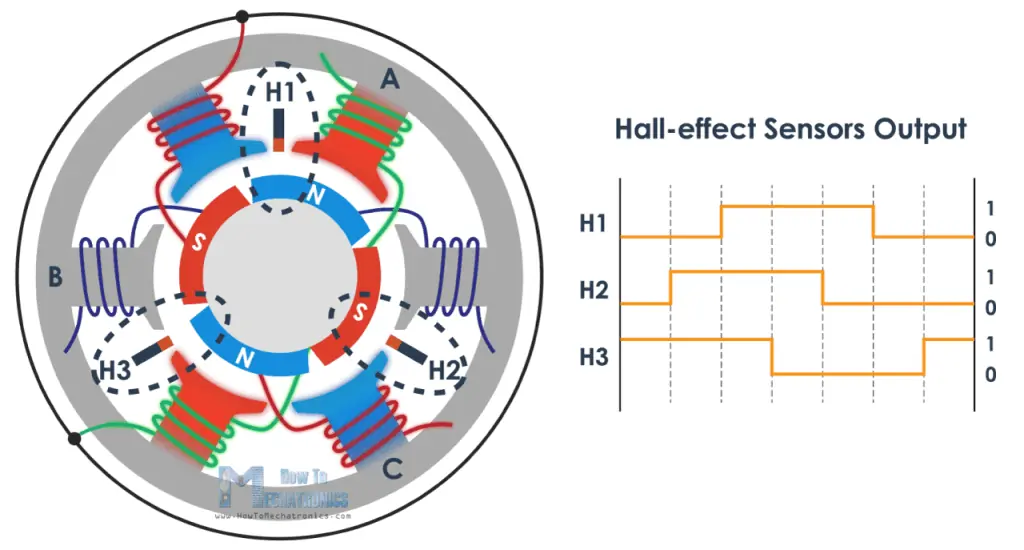
Rotorlar ve sabit mıknatıslar döndükçe, Hall effect sensörleri manyetik alanı algılar ve bir manyetik kutup için HIGH veya karşı kutup için LOW kodu oluşturur. Bu bilgiye göre, ESC bir sonraki komütasyon dizisinin veya aralığının ne zaman etkinleştirileceğini bilir. Rotor pozisyonunu belirlemek için kullanılan ikinci yaygın yöntem, arka elektromotor kuvvetini veya arka EMF'yi algılamaktır.
Geri EMF, bir manyetik alan üretme işleminin tam tersi bir işlemin sonucu olarak gerçekleşir. Hareketli veya değişen bir manyetik alan bir bobinden geçtiğinde bobinde bir akım oluşturur.
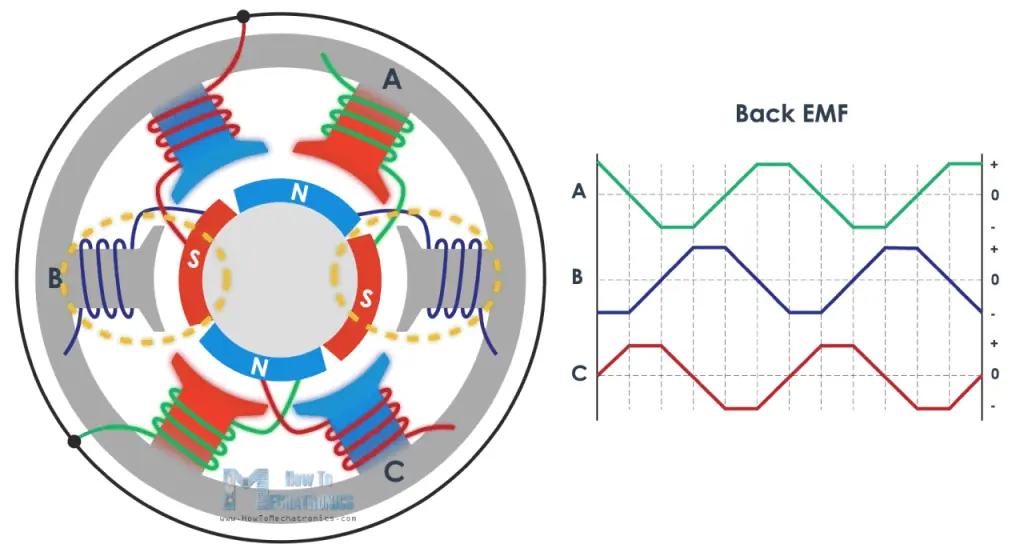
Böylece, rotorun hareketli manyetik alanı serbest bobin içinden veya aktif olmayan alandan geçtiğinde bobinde bir akım akışı meydana getirecek ve sonuç olarak o bobinde bir voltaj düşümü meydana gelecektir. ESC bu voltaj düşüşlerini meydana geldiklerinde yakalar ve bunlara bağlı olarak bir sonraki aralığın ne zaman gerçekleşeceğini öngörür veya hesaplar. Bu, fırçasız DC motorların ve ESC'lerin temel çalışma prensibidir. Rotorun veya statorun kutup sayısını arttırsak bile bu değişmez. Hala üç fazlı bir motora sahip olacağız, sadece bir tam dönüşü tamamlamak için aralıkların sayısı artacaktır.
İç Rotorlu ve Dış Rotorlu Fırçasız Motorlar
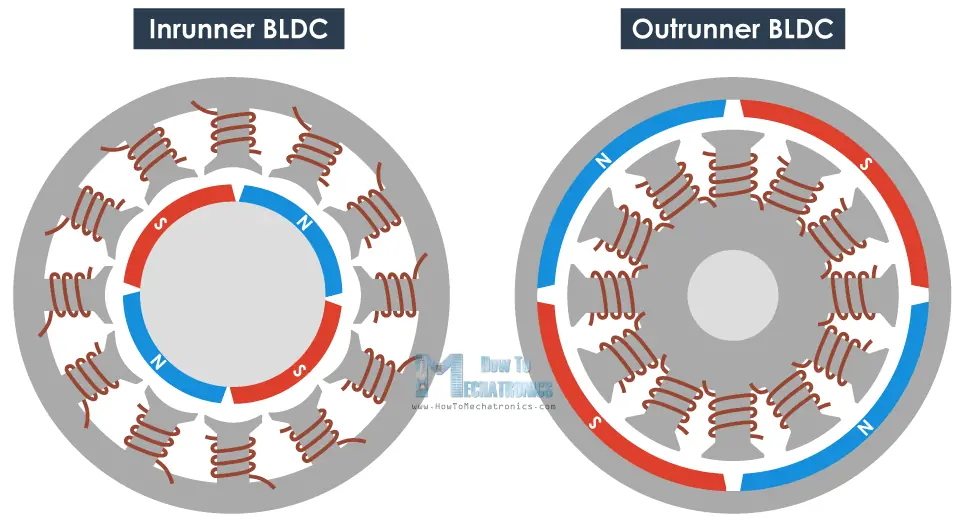
Buradaki görselde fırçasız dc motorların rotor ve mıknatıslarının içeride ya da dışarıda olabileceğinden bahsedeceğiz. Bir fırçasız motor, elektromıknatıslara sahiptir ve bunun tersi bir dış motor, elektromıknatısların dışında daimi mıknatıslara sahiptir. Yine aynı çalışma prensibini kullanıyorlar ve her birinin kendi güçlü veya zayıf yönleri var.
Osiloskopta Geri EMF Sinyalleri
Bu kadar anlatım yeterli.
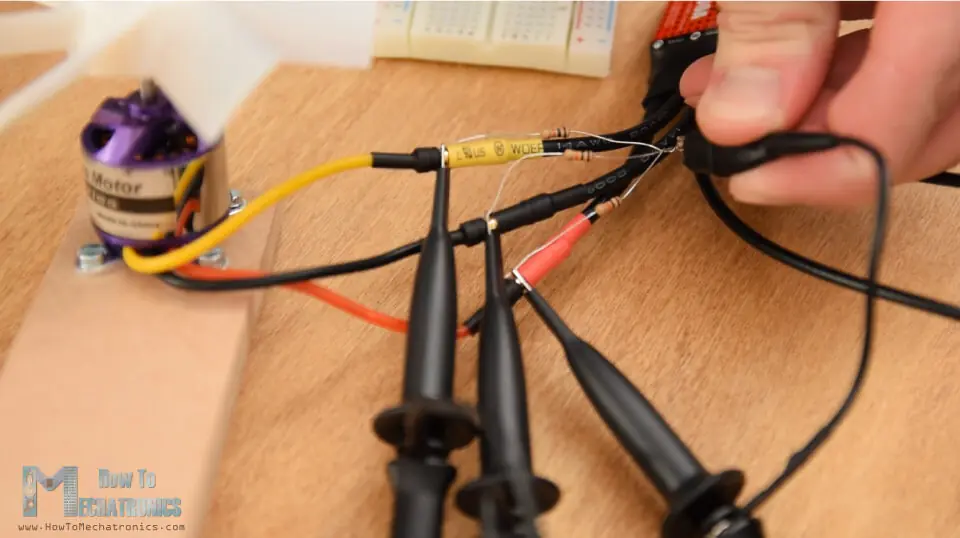
Şimdi gerçek hayatta yukarıda açıkladığımız şeyi gösterelim ve görelim. Bu amaçla fırçasız bir motorun üç fazını bir osiloskoba bağlayacağız. Sanal bir nötr nokta yapmak için 3 kabloyu tek bir noktaya bağladım ve diğer tarafta onları BLDC motorun üç fazına bağladım.
Burada fark edebileceğimiz ilk şey üç sinüs dalgası. Bu sinüs dalgaları aslında, aktif olmadıkları zaman fazlarda üretilen arka EFM'dir.
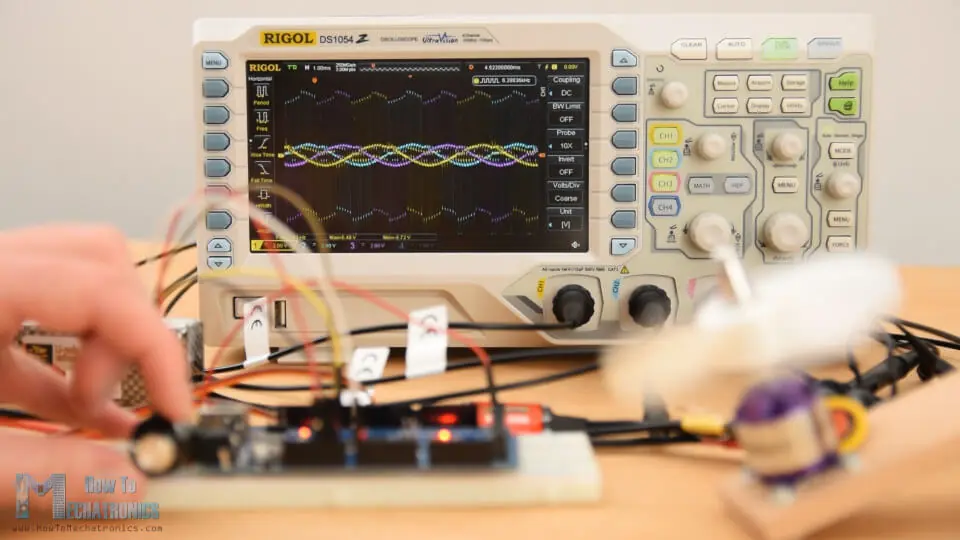
Motorun devir sayısını değiştirdikçe sinüs dalgalarının frekansının ve genliklerinin de değiştiğini görebiliriz.
RPM ne kadar yüksek olursa, EMF sinüs dalgalarının frekansı ve genliği o kadar yüksektir. Bununla birlikte, motoru tahrik eden şey, aslında değişen manyetik alanı oluşturan aktif fazlar olan bu tepelerdir.
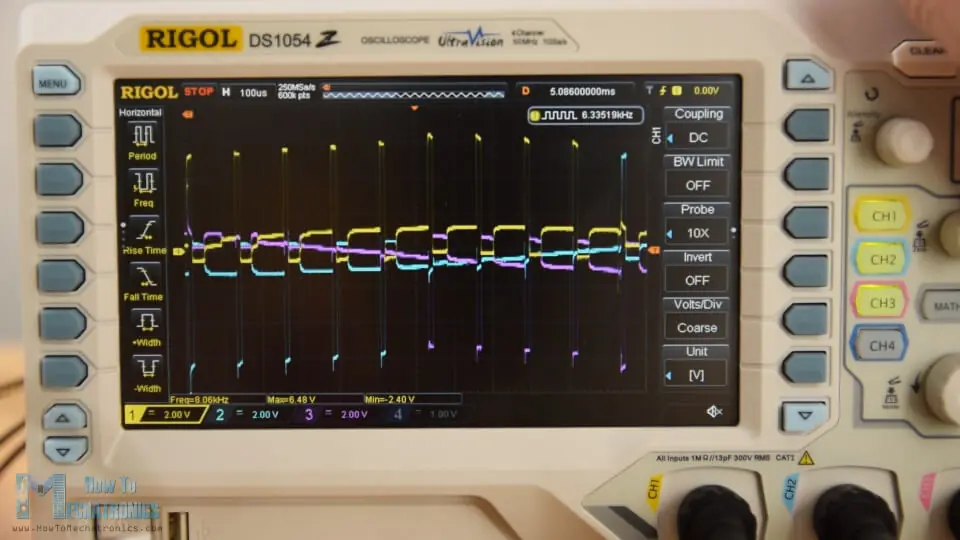
Her aralıkta iki aktif ve bir aktif olmayan faz olduğunu fark edebiliriz. Örneğin, burada faz A ve B aktifken faz C etkin değildir. A fazı ve C aktifken, B fazı aktif değildir ve böyle devam eder.
İlgili Ürünler
Sıkça Sorulan Sorular
Fırçalı ve fırçasız motor arasındaki fark nedir?
Fırçalı motorda akımın yönü fırçalar ve komütatör aracılığıyla mekanik olarak değiştirilir. Fırçasız motorda bu iş ESC tarafından elektronik olarak yapılır; sürtünen fırça olmadığı için aşınma azdır, verim ve ömür genellikle daha yüksektir, ancak motorun çalışması için mutlaka bir sürücü gerekir.
ESC nedir, ne işe yarar?
ESC (Electronic Speed Controller, elektronik hız kontrolcüsü), fırçasız motorun üç fazını MOSFET'ler aracılığıyla doğru sırayla enerjilendirerek dönen manyetik alanı oluşturan sürücüdür. Fazlar arasında ne kadar hızlı geçiş yapılırsa motor o kadar hızlı döner.
Fırçasız motorun neden 3 kablosu vardır?
Fırçasız DC motorlar genellikle üç fazlıdır ve fazlar yıldız bağlıdır: nötr noktası motorun içinde birleştirilir, her fazın diğer ucu dışarı çıkar. Bu yüzden motordan üç kablo çıkar ve ESC her adımda bu fazlardan ikisine enerji verir.
Sensörlü ve sensörsüz fırçasız motor arasındaki fark nedir?
Sensörlü sistemlerde statora yerleştirilen Hall etkisi sensörleri, rotor kutuplarının konumunu ESC'ye bildirir. Sensörsüz sistemlerde ise ESC, o anda enerjilenmeyen fazda oluşan geri EMF gerilimini izleyerek rotorun konumunu belirler; bu yöntem ek sensör ve kablo gerektirmez.
Arduino ile fırçasız motor nasıl kontrol edilir?
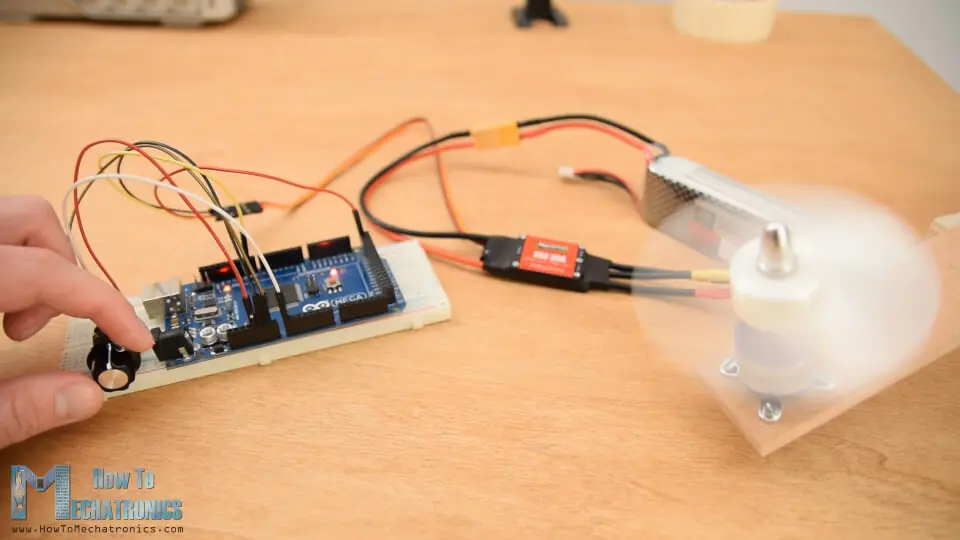
Fırçasız motor Arduino'ya doğrudan bağlanmaz, araya bir ESC konur. Arduino, Servo kütüphanesiyle ürettiği kontrol sinyalini ESC'nin sinyal girişine gönderir, ESC de motor hızını buna göre ayarlar. Uygulama için Arduino ESC ile Fırçasız Motor Kullanımı yazısına bakabilirsiniz.